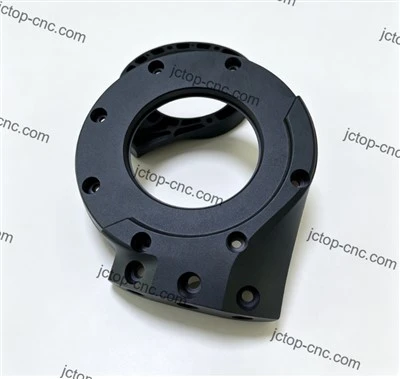
Hei acolo! În calitate de furnizor de piese de îmbinare a robotului umanoid, sunt foarte încântat să văd cum interacționează aceste părți cu software-ul unui robot. Este un subiect fascinant care combină lumea fizică și digitală a roboticii.
În primul rând, să vorbim despre ce sunt părțile articulațiilor robotului umanoid. Acestea sunt componentele mecanice care permit unui robot să se miște într-un mod asemănător omului. Sunt ca oasele și articulațiile din corpul nostru, permițând îndoirea, rotirea și alte mișcări. Oferim o gama larga dePiese articulației robotului umanoidcare sunt concepute pentru a fi durabile și precise.


Acum, cum interacționează aceste părți articulare cu software-ul robotului? Ei bine, software-ul este ca creierul robotului. Ea trimite semnale, iar părțile articulației execută mișcările corespunzătoare. Gândiți-vă la asta ca la o conversație între software și hardware.
Software-ul are un set de instrucțiuni, sau algoritmi, care îi spun robotului ce trebuie să facă. De exemplu, dacă robotul ar trebui să ridice un obiect, software-ul calculează exact unghiurile și forțele necesare la fiecare articulație. Apoi trimite semnale electrice către motoarele din părțile articulațiilor. Aceste motoare sunt jucătorii cheie în interacțiune. Ei primesc semnalele de la software și le transformă în mișcare fizică.
Să aruncăm o privire mai atentă asupra procesului. Software-ul începe prin a analiza sarcina la îndemână. Ia în considerare factori precum poziția obiectului, postura actuală a robotului și orice obstacole în cale. Pe baza acestei analize, generează o secvență de comenzi pentru fiecare articulație.
De exemplu, dacă robotul trebuie să întindă brațul, software-ul va determina unghiul la care fiecare articulație a cotului și a umărului ar trebui să se îndoaie. Apoi va trimite un semnal către motoarele din acele îmbinări. Motoarele, la rândul lor, folosesc energia electrică pentru a roti piesele de îmbinare în poziția dorită.
Una dintre provocările acestei interacțiuni este asigurarea acurateței. Software-ul trebuie să fie foarte precis în calculele sale, iar părțile articulațiilor trebuie să răspundă cu precizie la semnale. Chiar și o mică eroare în mișcarea unei articulații poate duce la eșecul robotului în îndeplinirea sarcinii. De aceea noastrePiese articulației robotului umanoidsunt realizate cu tehnici de fabricație de înaltă precizie.
Un alt aspect important este feedback-ul. Părțile de îmbinare sunt echipate cu senzori care furnizează informații înapoi către software. Acești senzori pot detecta lucruri precum poziția, viteza și forța articulației. Software-ul folosește acest feedback pentru a face ajustări în timp real. De exemplu, dacă robotul ridică un obiect și senzorii detectează că forța este prea mare, software-ul poate reduce puterea trimisă la motoare pentru a preveni deteriorarea.
Tipul de software folosit joacă, de asemenea, un rol important. Există diferite limbaje de programare și cadre pentru robotică. Unele sunt mai potrivite pentru sarcini simple, în timp ce altele pot gestiona mișcări și interacțiuni complexe. Software-ul trebuie să fie compatibil cu hardware-ul și aici intervine expertiza noastră. Lucrăm îndeaproape cu dezvoltatorii de software pentru a ne asigura că părțile noastre comune funcționează perfect cu diferite sisteme software.
Pe lângă controlul de bază al mișcării, interacțiunea dintre părțile articulațiilor și software-ul poate fi folosită și pentru funcții mai avansate. De exemplu, roboții pot fi programați să învețe din experiențele lor. Software-ul poate analiza datele de la senzorii din piesele de îmbinare pentru a-și îmbunătăți performanța în timp. Acest lucru este cunoscut sub numele de învățare automată în robotică.
Acum, să vorbim despre materialele pieselor noastre articulare. OferimPiese de robot metalice din oțel inoxidabilcare sunt cunoscute pentru rezistența și durabilitatea lor. Oțelul inoxidabil poate rezista la niveluri ridicate de stres și uzură, făcându-l ideal pentru mișcările solicitante ale roboților umanoizi.
Designul pieselor de îmbinare afectează și interacțiunea cu software-ul. Ne-am proiectat piesele astfel încât să fie modulare, ceea ce înseamnă că pot fi înlocuite sau modernizate cu ușurință. Acest lucru permite o mai mare flexibilitate în dezvoltarea roboților. Dacă o nouă caracteristică software necesită un alt tip de mișcare, părțile articulațiilor pot fi ajustate sau înlocuite fără prea multe bătăi de cap.
Când vine vorba de performanța generală a unui robot umanoid, interacțiunea dintre părțile articulațiilor și software-ul este crucială. Un sistem bine coordonat poate face robotul mai eficient, mai precis și mai fiabil. Fie că este vorba de aplicații industriale, cercetare sau divertisment, o bună interacțiune între hardware și software este esențială.
De asemenea, oferim o varietate deAccesorii pentru robotcare pot îmbunătăți funcționalitatea părților articulațiilor. Aceste accesorii pot include lucruri precum senzori, cabluri și conectori. Ele lucrează împreună cu părțile articulare și software-ul pentru a crea un sistem robotic mai complet.
Dacă sunteți pe piață pentru piese de articulație pentru robot umanoid de înaltă calitate sau accesorii aferente, ne-ar plăcea să discutăm cu dvs. Echipa noastră de experți vă poate ajuta să găsiți piesele potrivite pentru nevoile dumneavoastră specifice. Indiferent dacă sunteți un startup care lucrează la un nou design de robot sau o companie consacrată care dorește să vă modernizeze roboții existenți, noi vă putem acoperi.
Deci, dacă sunteți interesat să aflați mai multe despre produsele noastre sau să discutați despre un potențial proiect, nu ezitați să contactați. Suntem aici pentru a vă sprijini în eforturile dvs. de robotizare.
Referinte:
- Robotică: modelare, planificare și control de Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani și Giuseppe Oriolo
- Introducere în roboții mobili autonomi de Roland Siegwart, Illah Nourbakhsh și Davide Scaramuzza